Ajustes de impresión
| Material | PLA (black) |
|---|---|
| Altura de capa | 0.12 mm |
| Relleno | 100% |
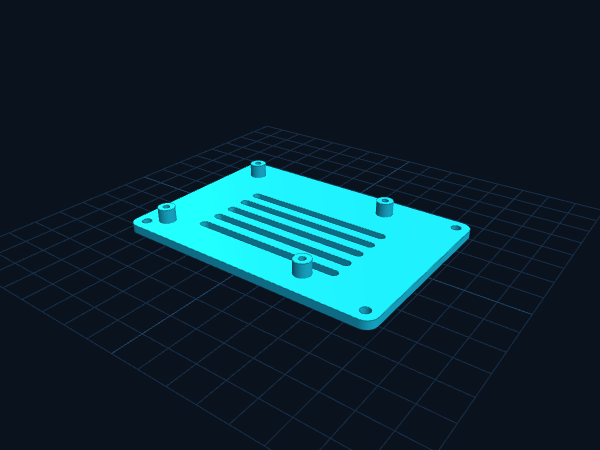
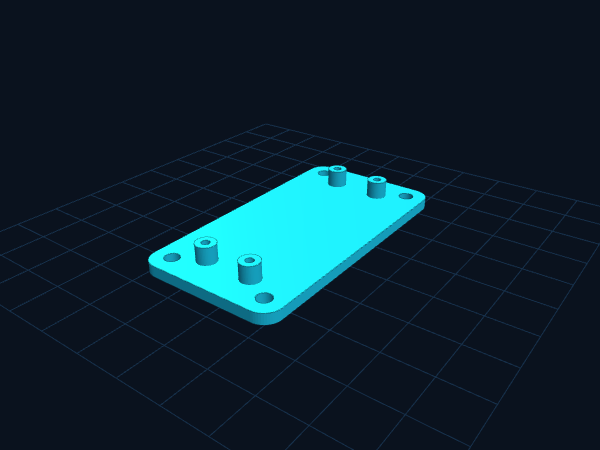
| Soportes | No hacen falta: se imprime acostada tal como viene |
| Filamento | ≈ 1 g en total (estimado) |
| Medidas · tt-motor-encoder-disc-20-slot | 30 × 30 × 6 mm |
Tornillería
Sensor de velocidad de ranura LM393 / H206
PRUEBA DE AJUSTE
Cada impresora es distinta. Si los agujeros quedan justos, agrándalos con broca o suma 0.2 mm en el archivo .scad. Las medidas siguen los planos publicados por los fabricantes; revisa tu placa antes de una impresión larga.
Cada impresora es distinta. Si los agujeros quedan justos, agrándalos con broca o suma 0.2 mm en el archivo .scad. Las medidas siguen los planos publicados por los fabricantes; revisa tu placa antes de una impresión larga.
Licencia
Diseño original de MakerCore Hub, gratis para uso personal y educativo bajo CC BY-NC 4.0. Modifícalo y compártelo dando crédito; contáctanos para uso comercial.
Misiones que la usan
Robot que evita obstáculos con Raspberry Pi
Un rover 4x4 que mide distancia con ultrasonido y se aleja de las paredes por sí solo.
TécnicoPWM, motores y servos: haz que las cosas se muevan
Controla el ángulo de servos y la velocidad de motores DC de forma segura con drivers y fuente separada.
IngenieroRobot que mapea habitaciones con LiDAR y ROS 2 SLAM
Maneja un robot por tu casa y míralo construir un plano en tiempo real con slam_toolbox.
Comandante