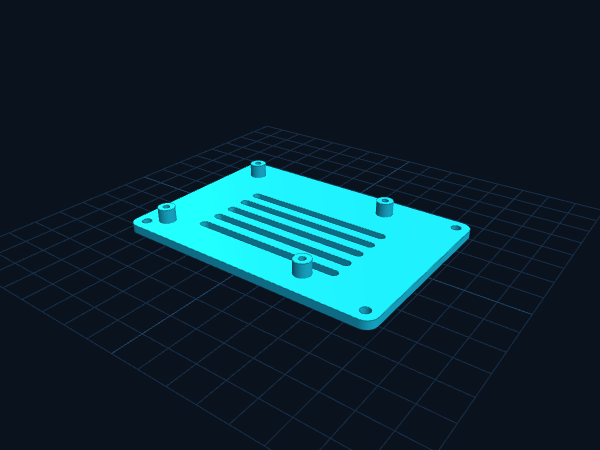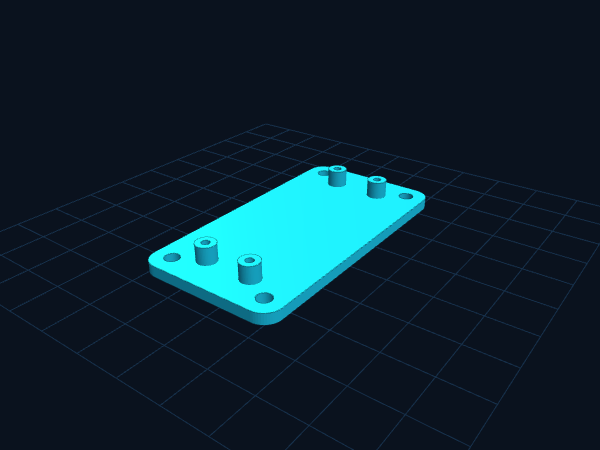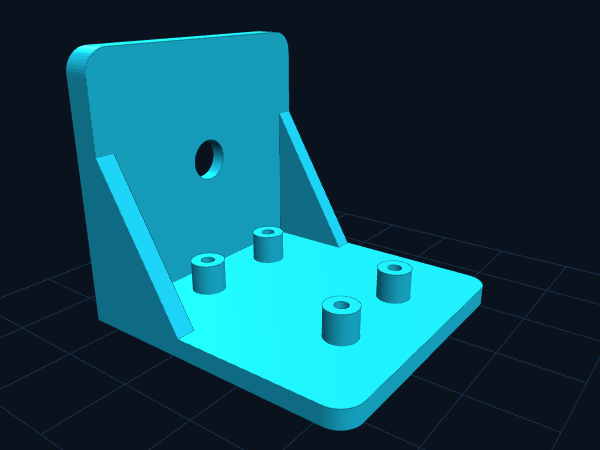
Ajustes de impresión
| Material | PETG / PLA |
|---|---|
| Altura de capa | 0.16 mm |
| Relleno | 30% |
| Soportes | No hacen falta: se imprime acostada tal como viene |
| Filamento | ≈ 5 g en total (estimado) |
| Medidas · sg90-horn-pi-camera-adapter | 38 × 36 × 34 mm |
Tornillería
4 tornillos M2 × 5 mm · los tornillos que trae el brazo del servo
PRUEBA DE AJUSTE
Cada impresora es distinta. Si los agujeros quedan justos, agrándalos con broca o suma 0.2 mm en el archivo .scad. Las medidas siguen los planos publicados por los fabricantes; revisa tu placa antes de una impresión larga.
Cada impresora es distinta. Si los agujeros quedan justos, agrándalos con broca o suma 0.2 mm en el archivo .scad. Las medidas siguen los planos publicados por los fabricantes; revisa tu placa antes de una impresión larga.
Licencia
Diseño original de MakerCore Hub, gratis para uso personal y educativo bajo CC BY-NC 4.0. Modifícalo y compártelo dando crédito; contáctanos para uso comercial.
Misiones que la usan
Cámara pan-tilt que sigue tu rostro
Detecta un rostro con OpenCV y mueve dos servos para mantenerlo centrado: el primer paso hacia un robot con ojos.
IngenieroVisión artificial con OpenCV y Picamera2
Captura imágenes de la Camera Module 3 y detecta movimiento en tiempo real.
ComandanteRobot que persigue una pelota de color con OpenCV
La cámara encuentra una pelota brillante por su color y el robot gira y avanza hacia ella: tu primer robot de visión artificial de verdad.
Ingeniero